
 BotLab
在仿真里,
验证机器人策略。
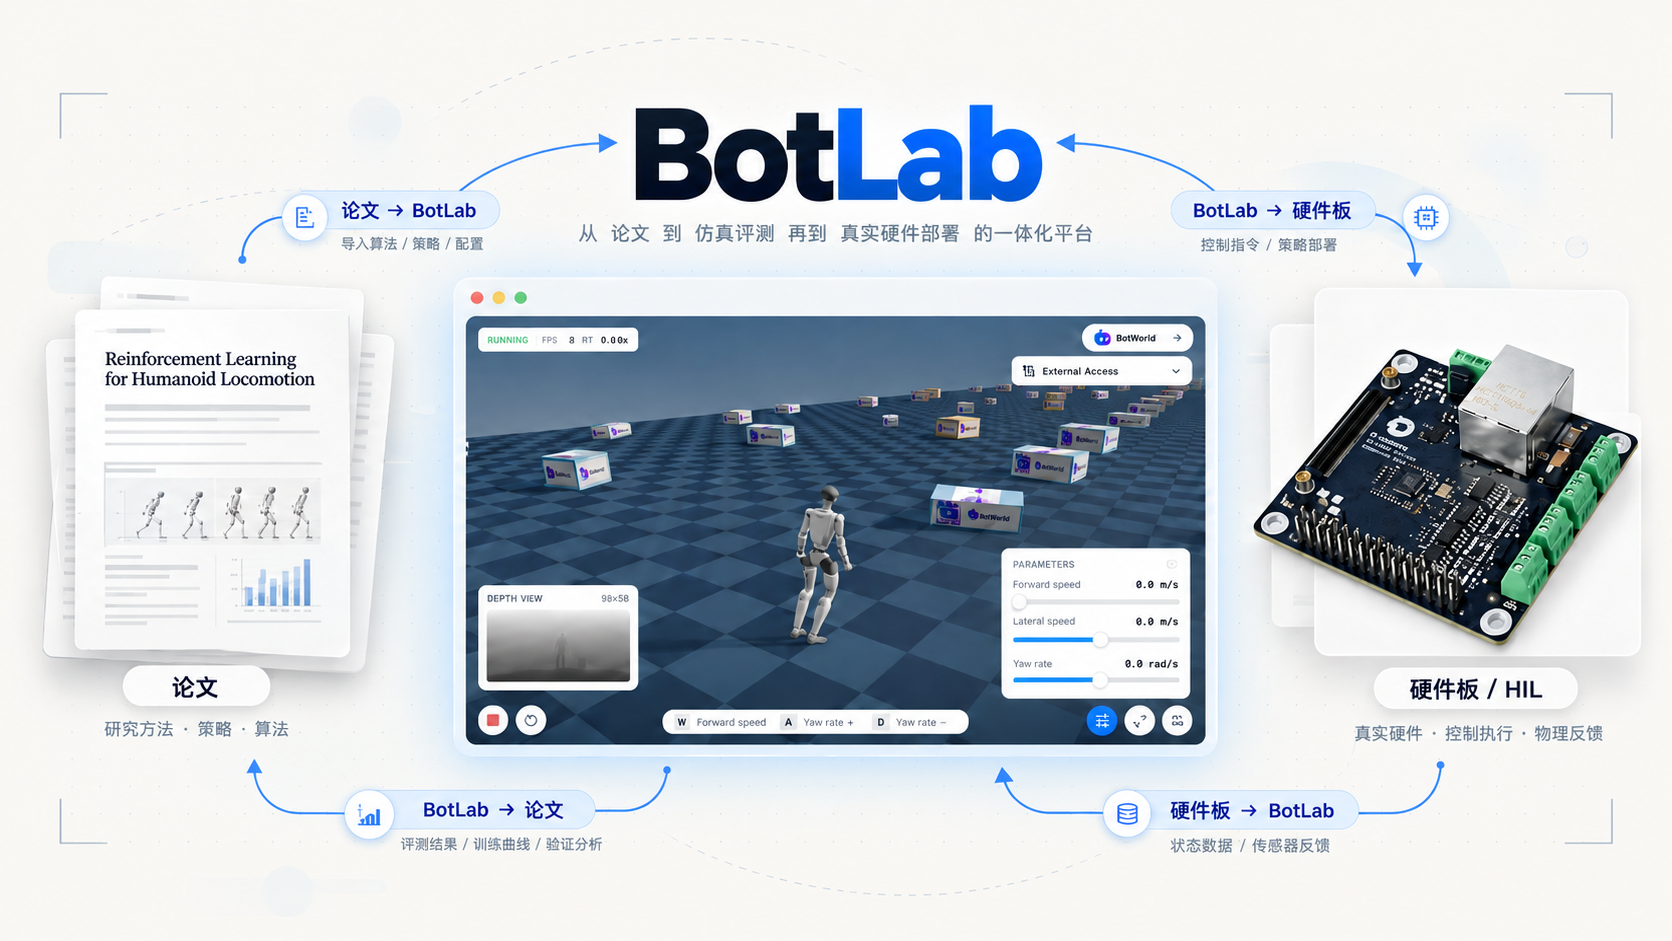
打开工程,观察机器人怎样行走、转向和保持平衡。
打开一个工程,
理解一种能力。
运行论文演示和 Skill,观察机器人在场景中的表现。
换个条件,
再看一次表现。
说出修改,
让 Agent 动手。
修改代码和配置,通过仿真日志检查结果。
让指令,
变成机器人的行动。
BotLab 适合展示什么?
机器人论文、训练策略和 Skill。把机器人、场景、策略及运行配置整理成工程,展示可交互的任务过程。
工程 Agent 和机器人控制有什么区别?
工程 Agent 修改代码、配置与场景,并运行验证。机器人控制 Agent 通过观察和指令参与任务,探索语言控制、VLM 与 VLN。
HIL 的仿真和推理分别在哪里运行?
当前演示由真实板卡执行策略推理,浏览器运行物理仿真,通过通信交换观测与动作。
哪些功能包含内部预览?
HIL、部分 Agent 工程编辑及控制、视觉语言任务纳入本次预览。具体开放情况与任务效果以对应版本和工程验证为准。