
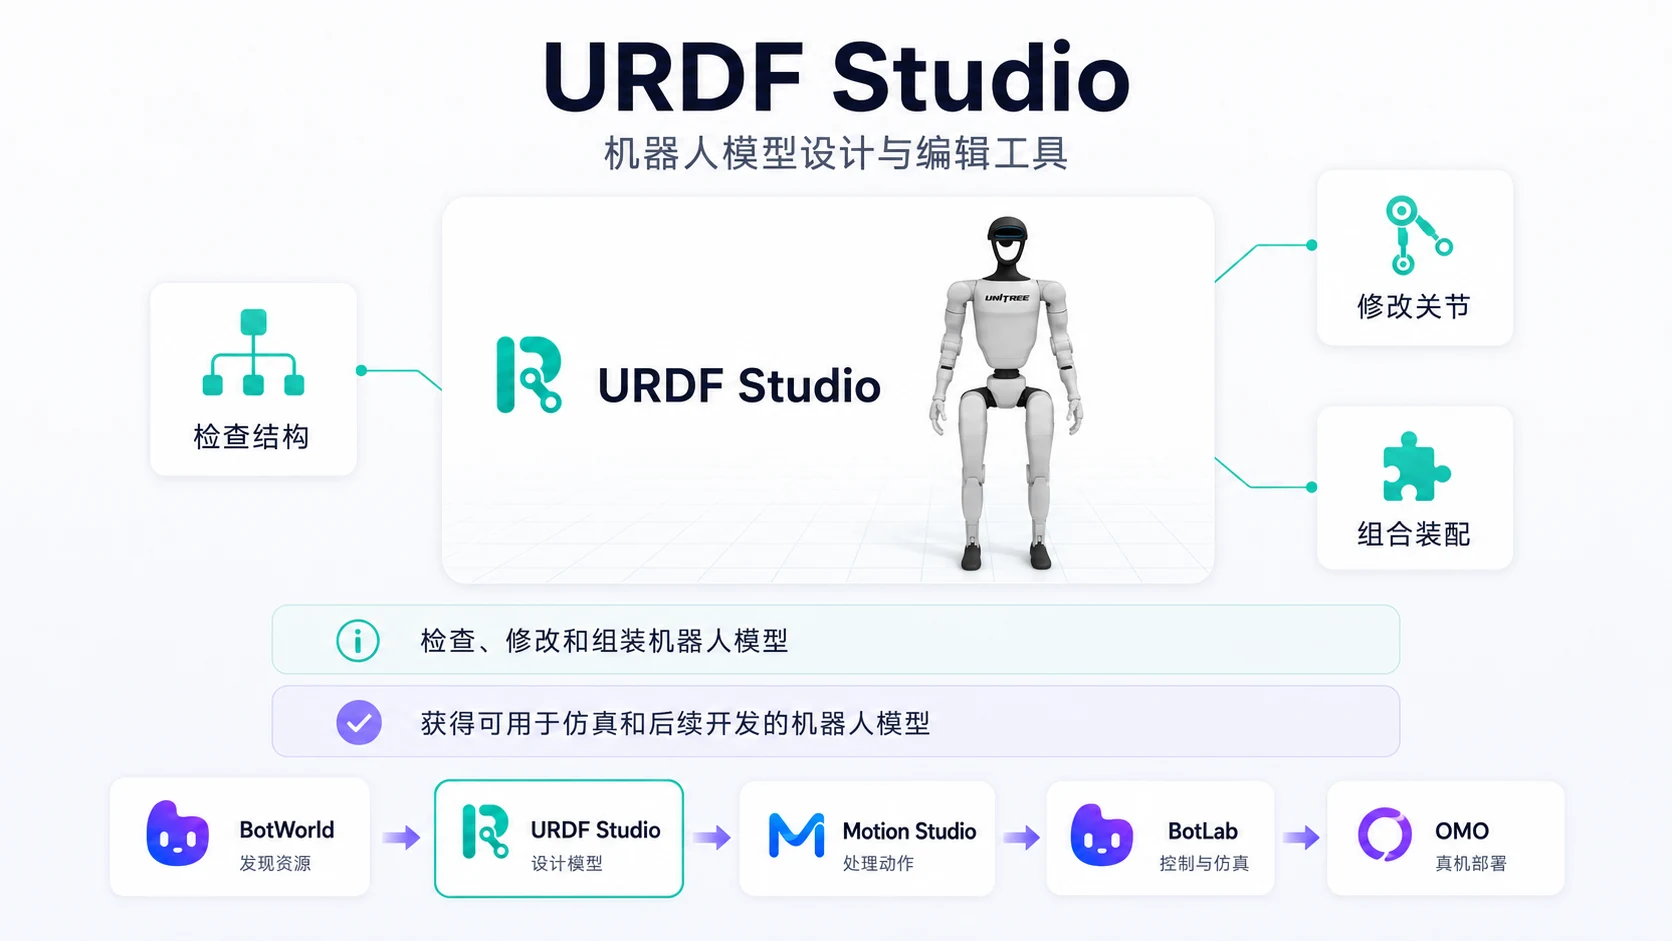
 URDF Studio
构建机器人,
也构建它的世界。
编辑结构,生成环境,整理资产,
为训练与仿真准备完整工程。
每个部件,
都在掌握之中。
调整结构与关节,
直接检查机器人的运动。
从部件,到完整机器人。
连接结构,检查装配关系。
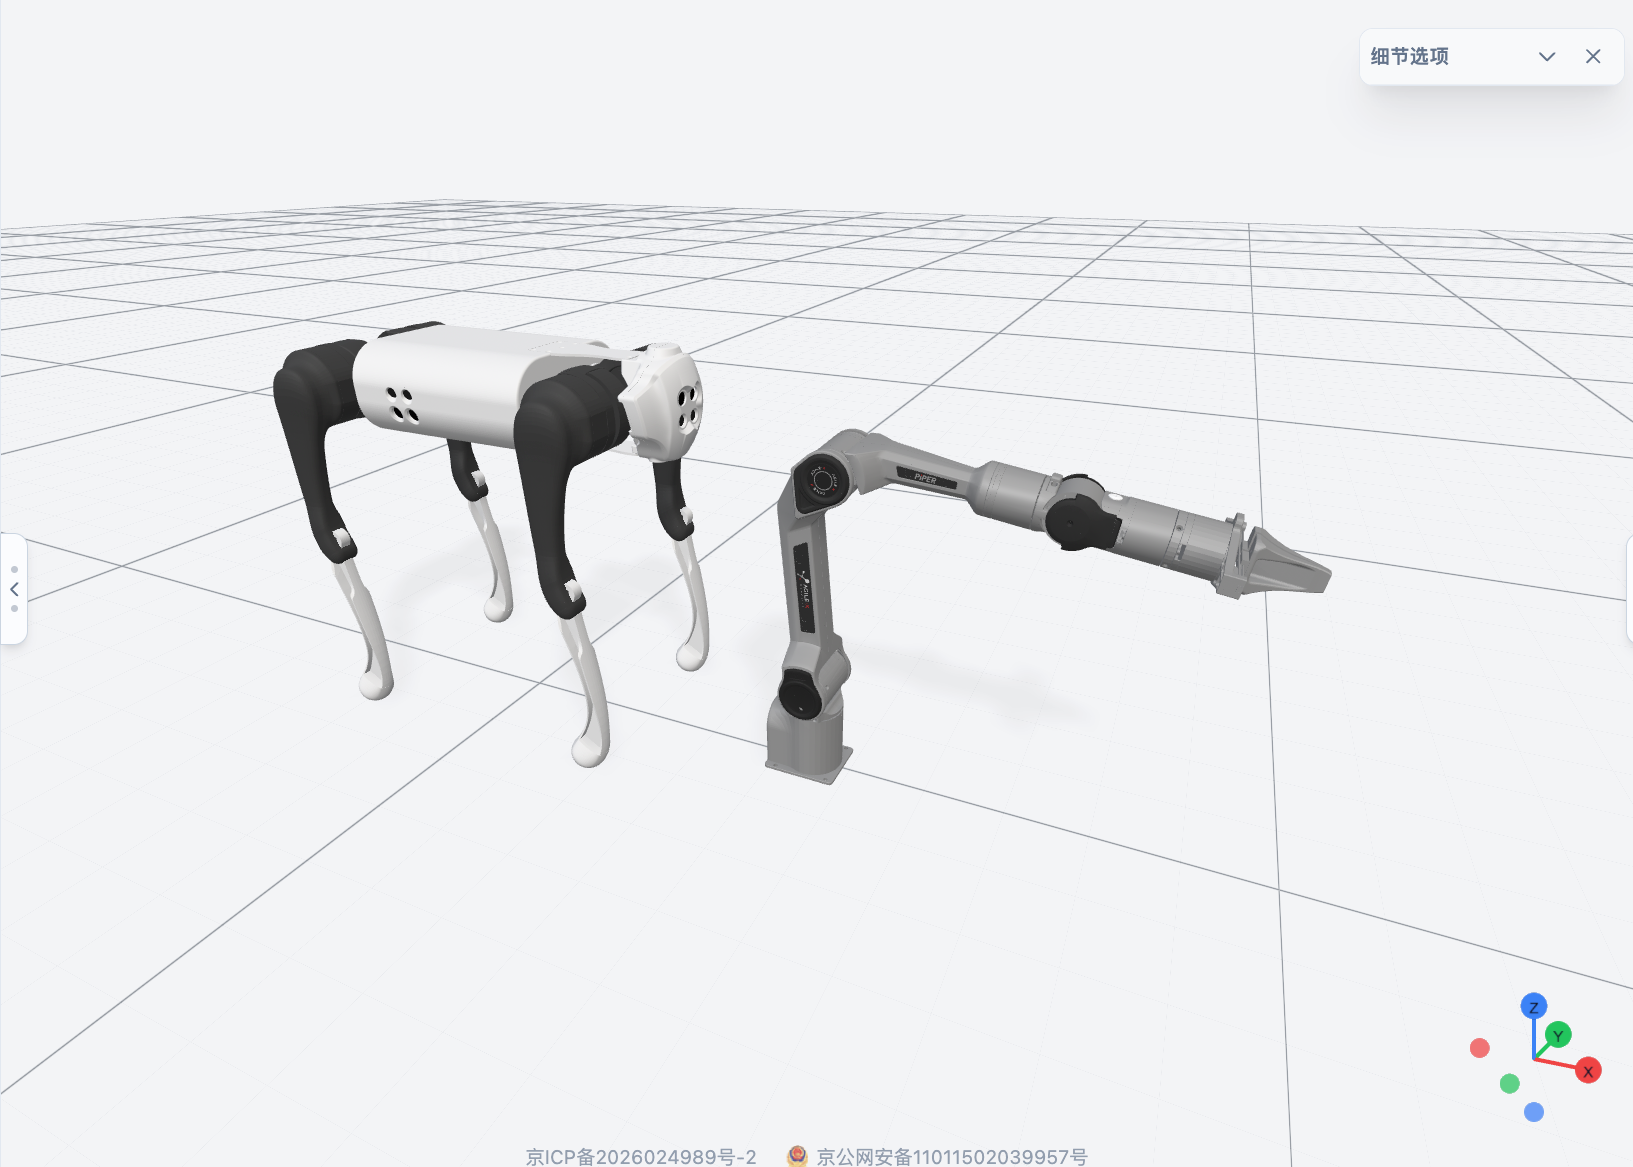
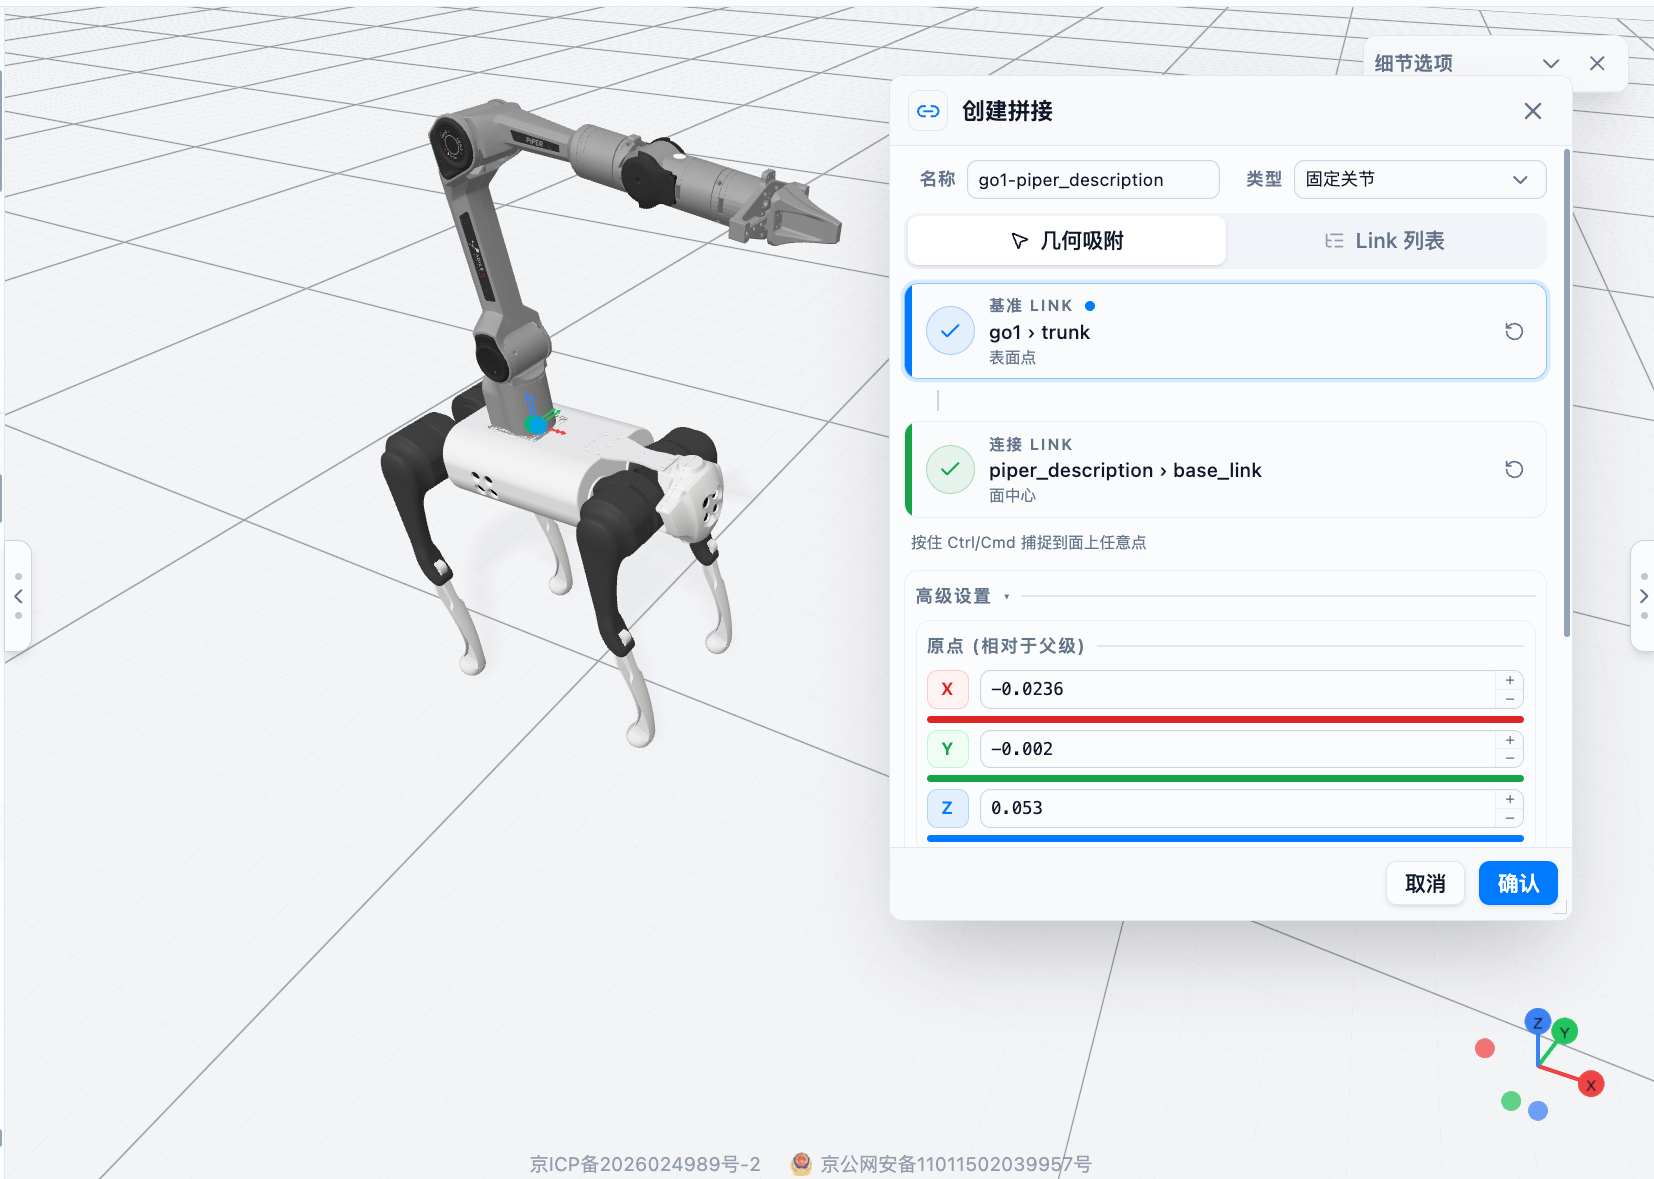
让模型具备物理意义。
描述环境,开始搭建。
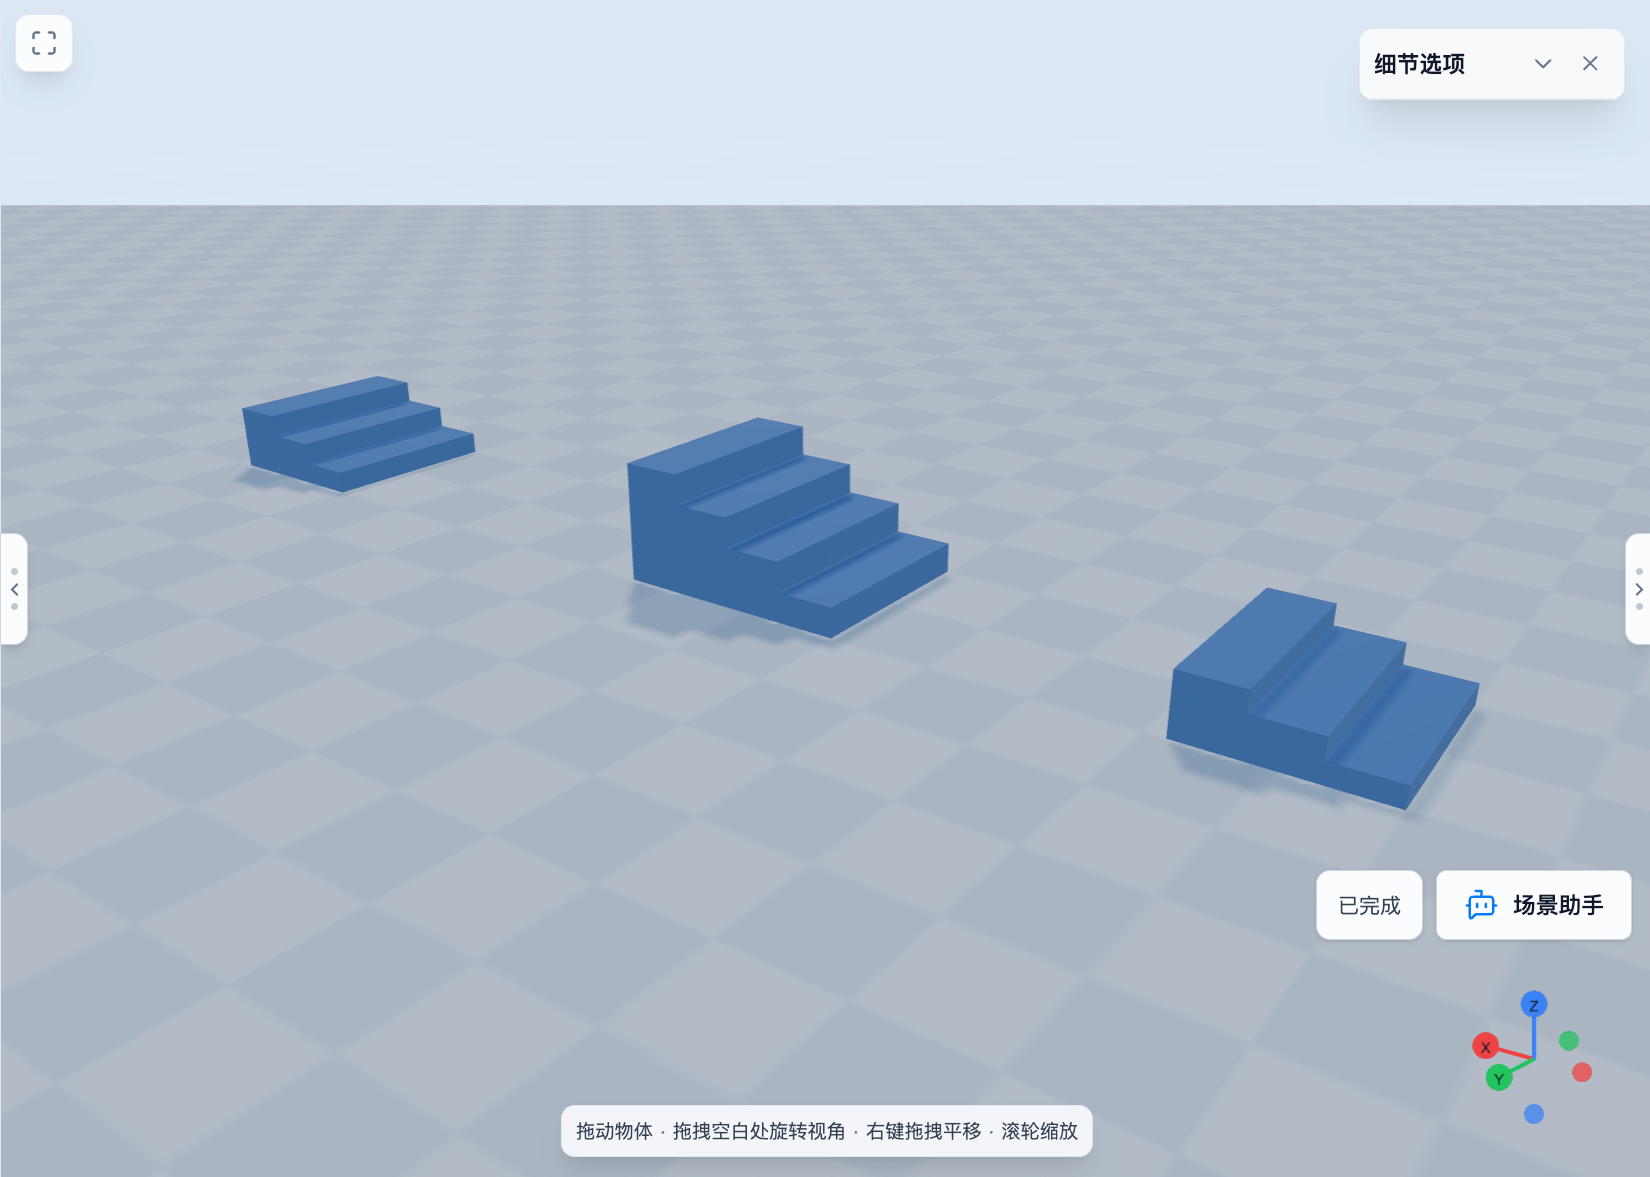
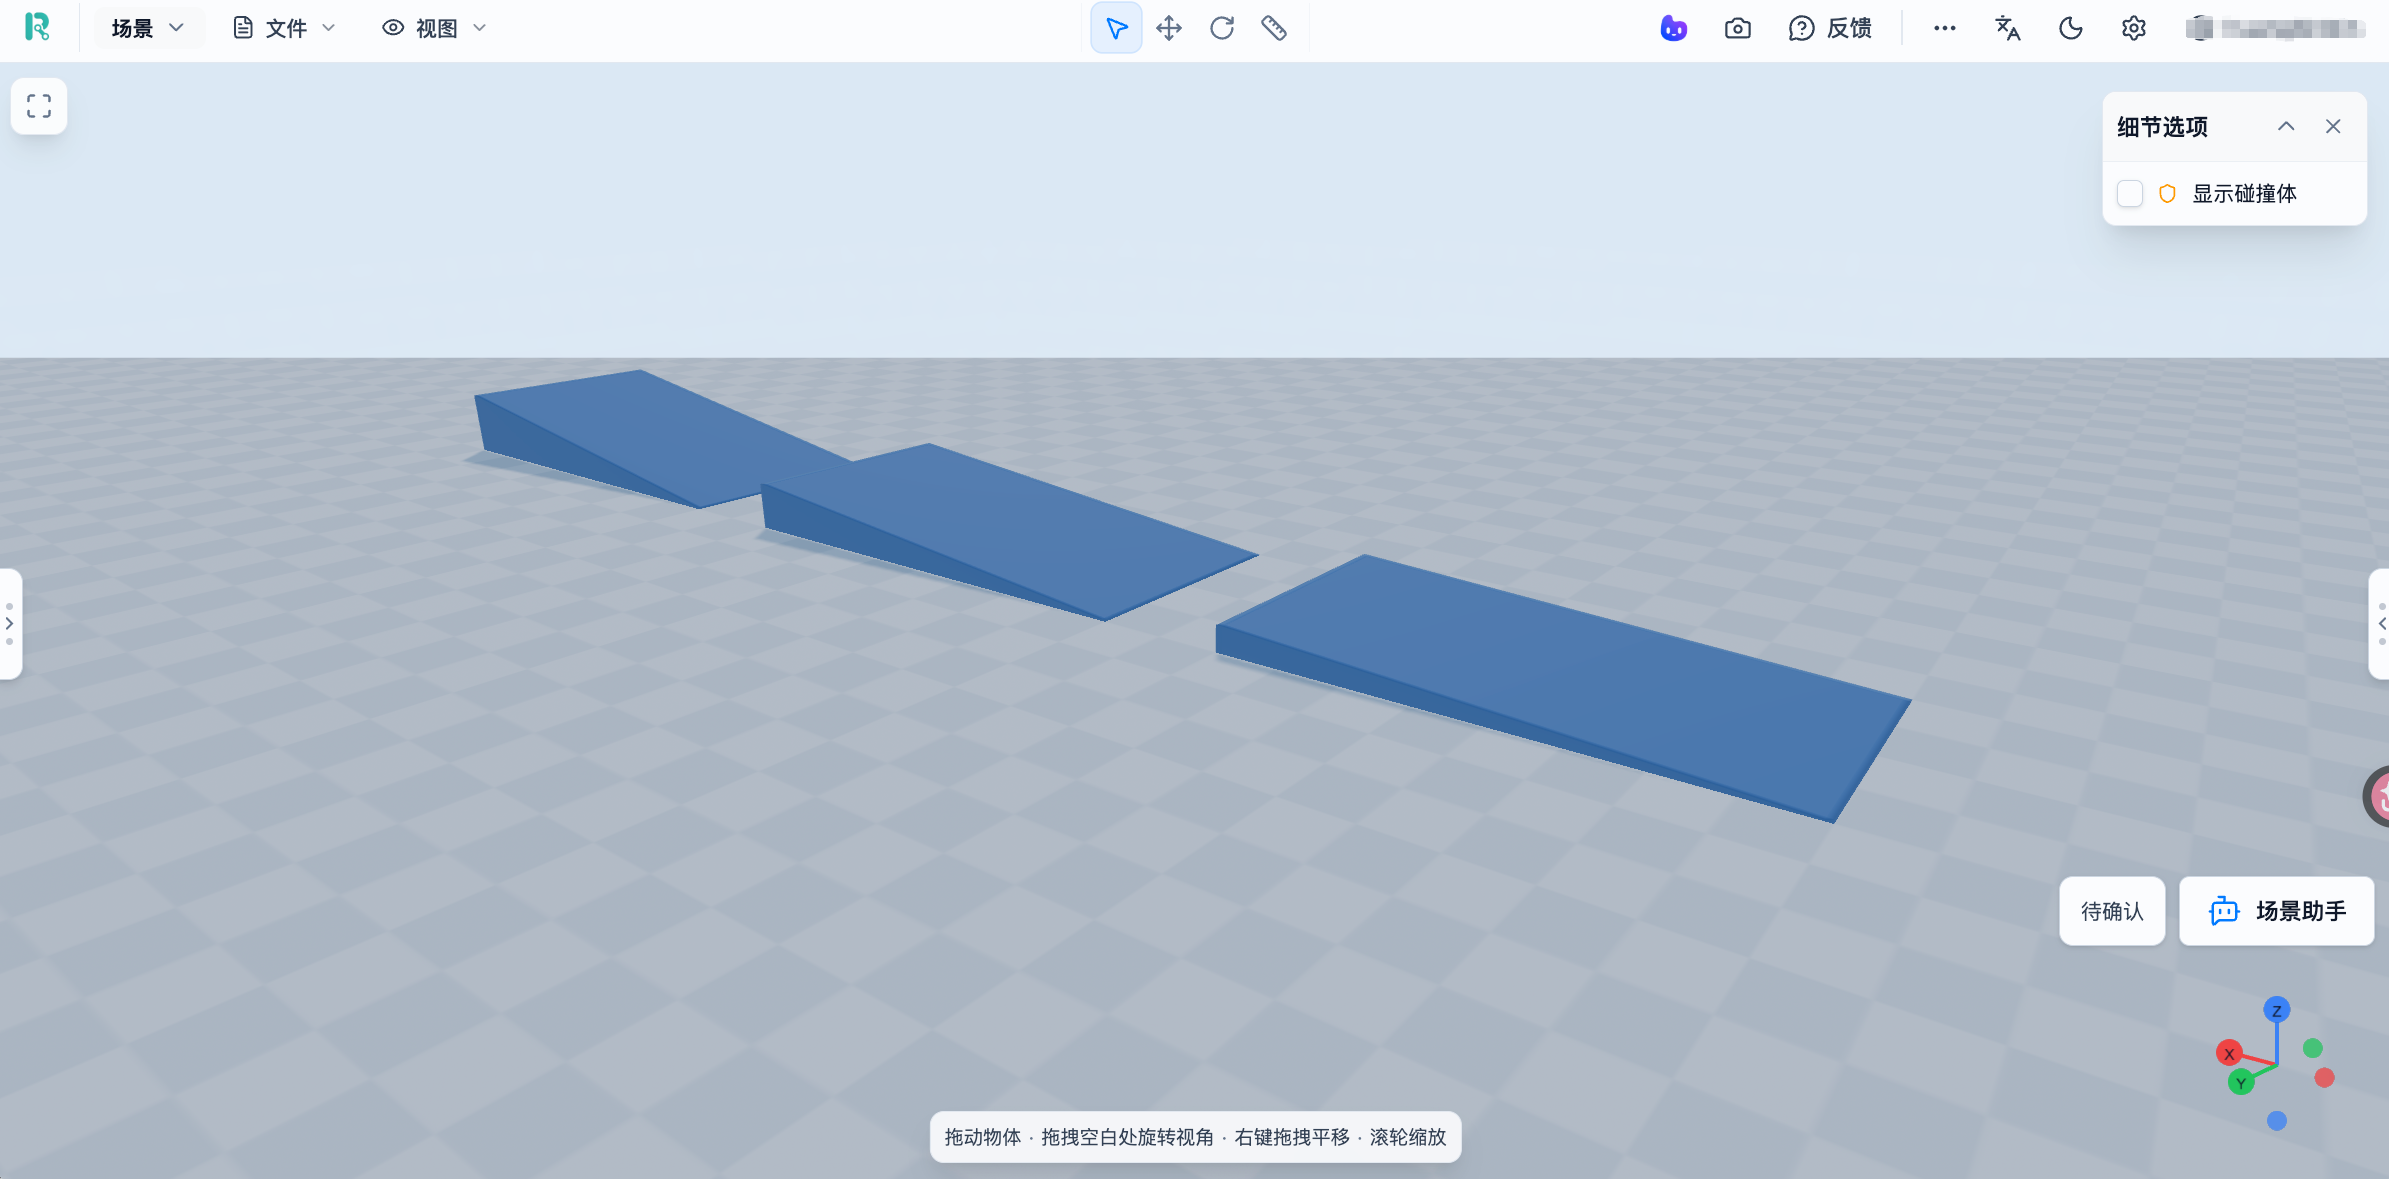
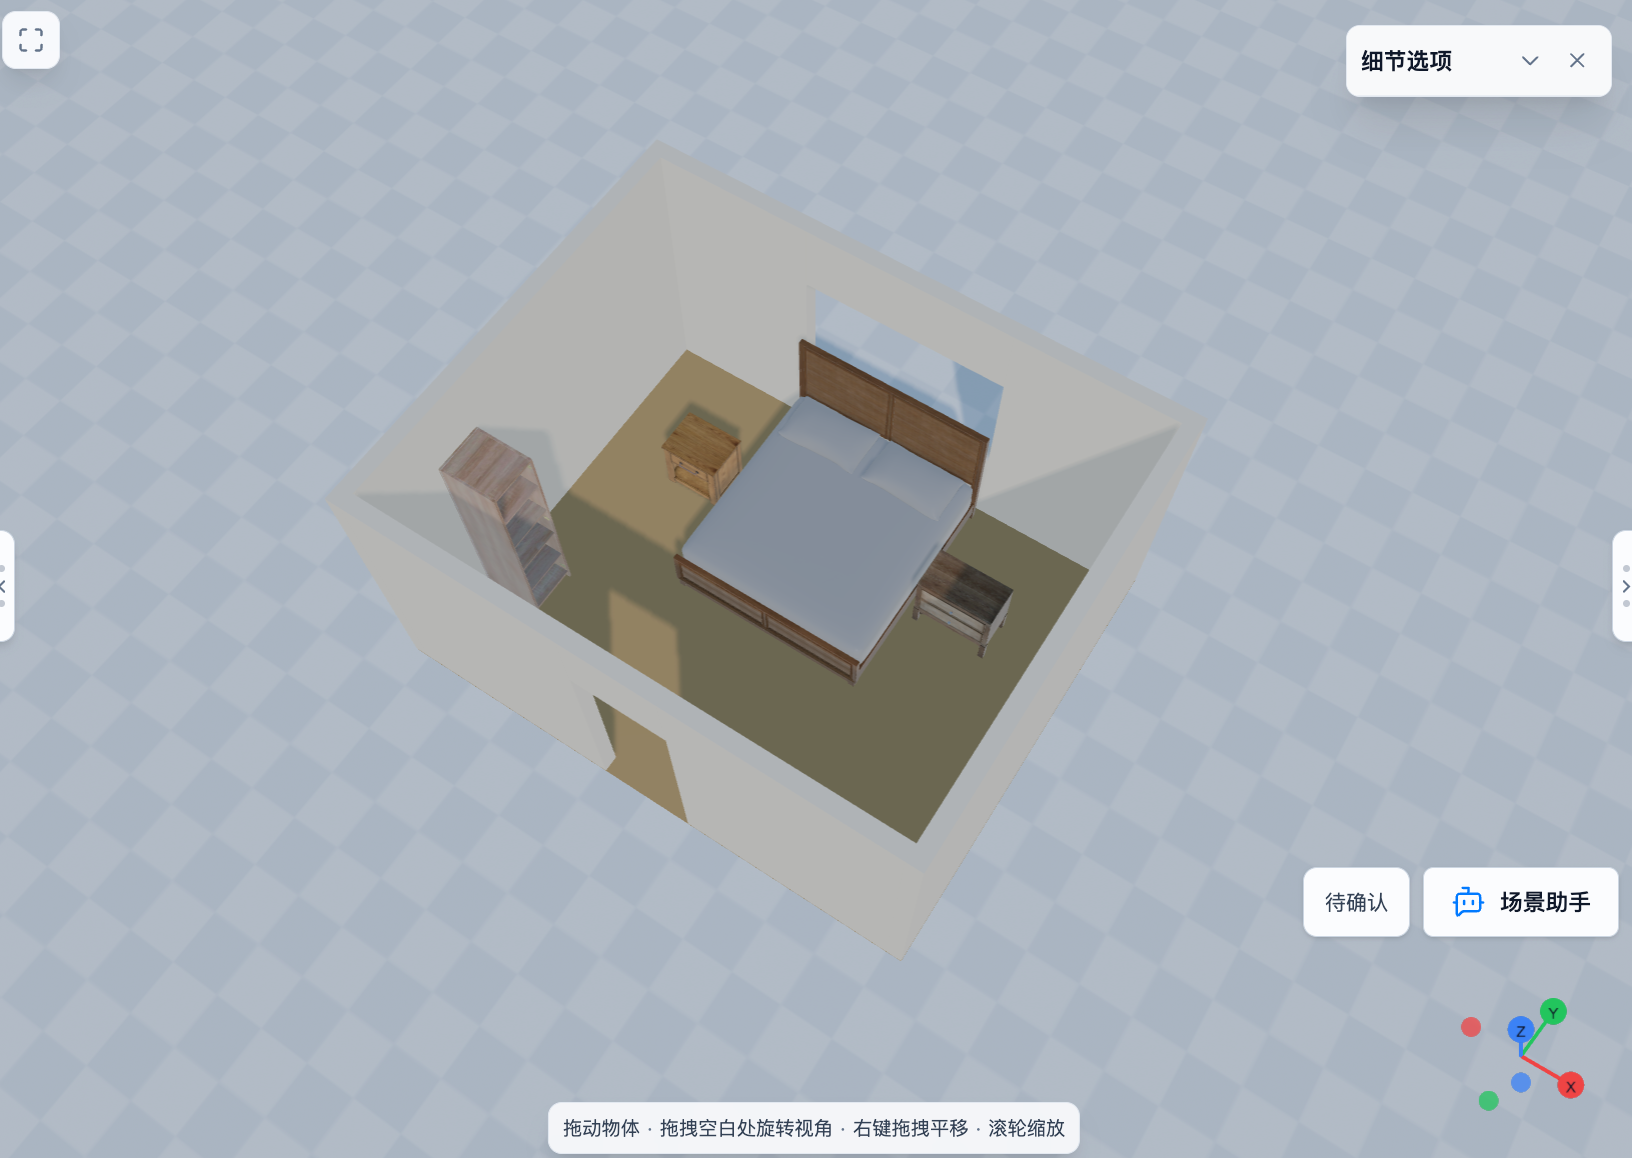
为机器人准备
不同的挑战。
从平地到坡道、台阶与复杂地形,
按任务调整环境。
缺少的物体,
就地创建。
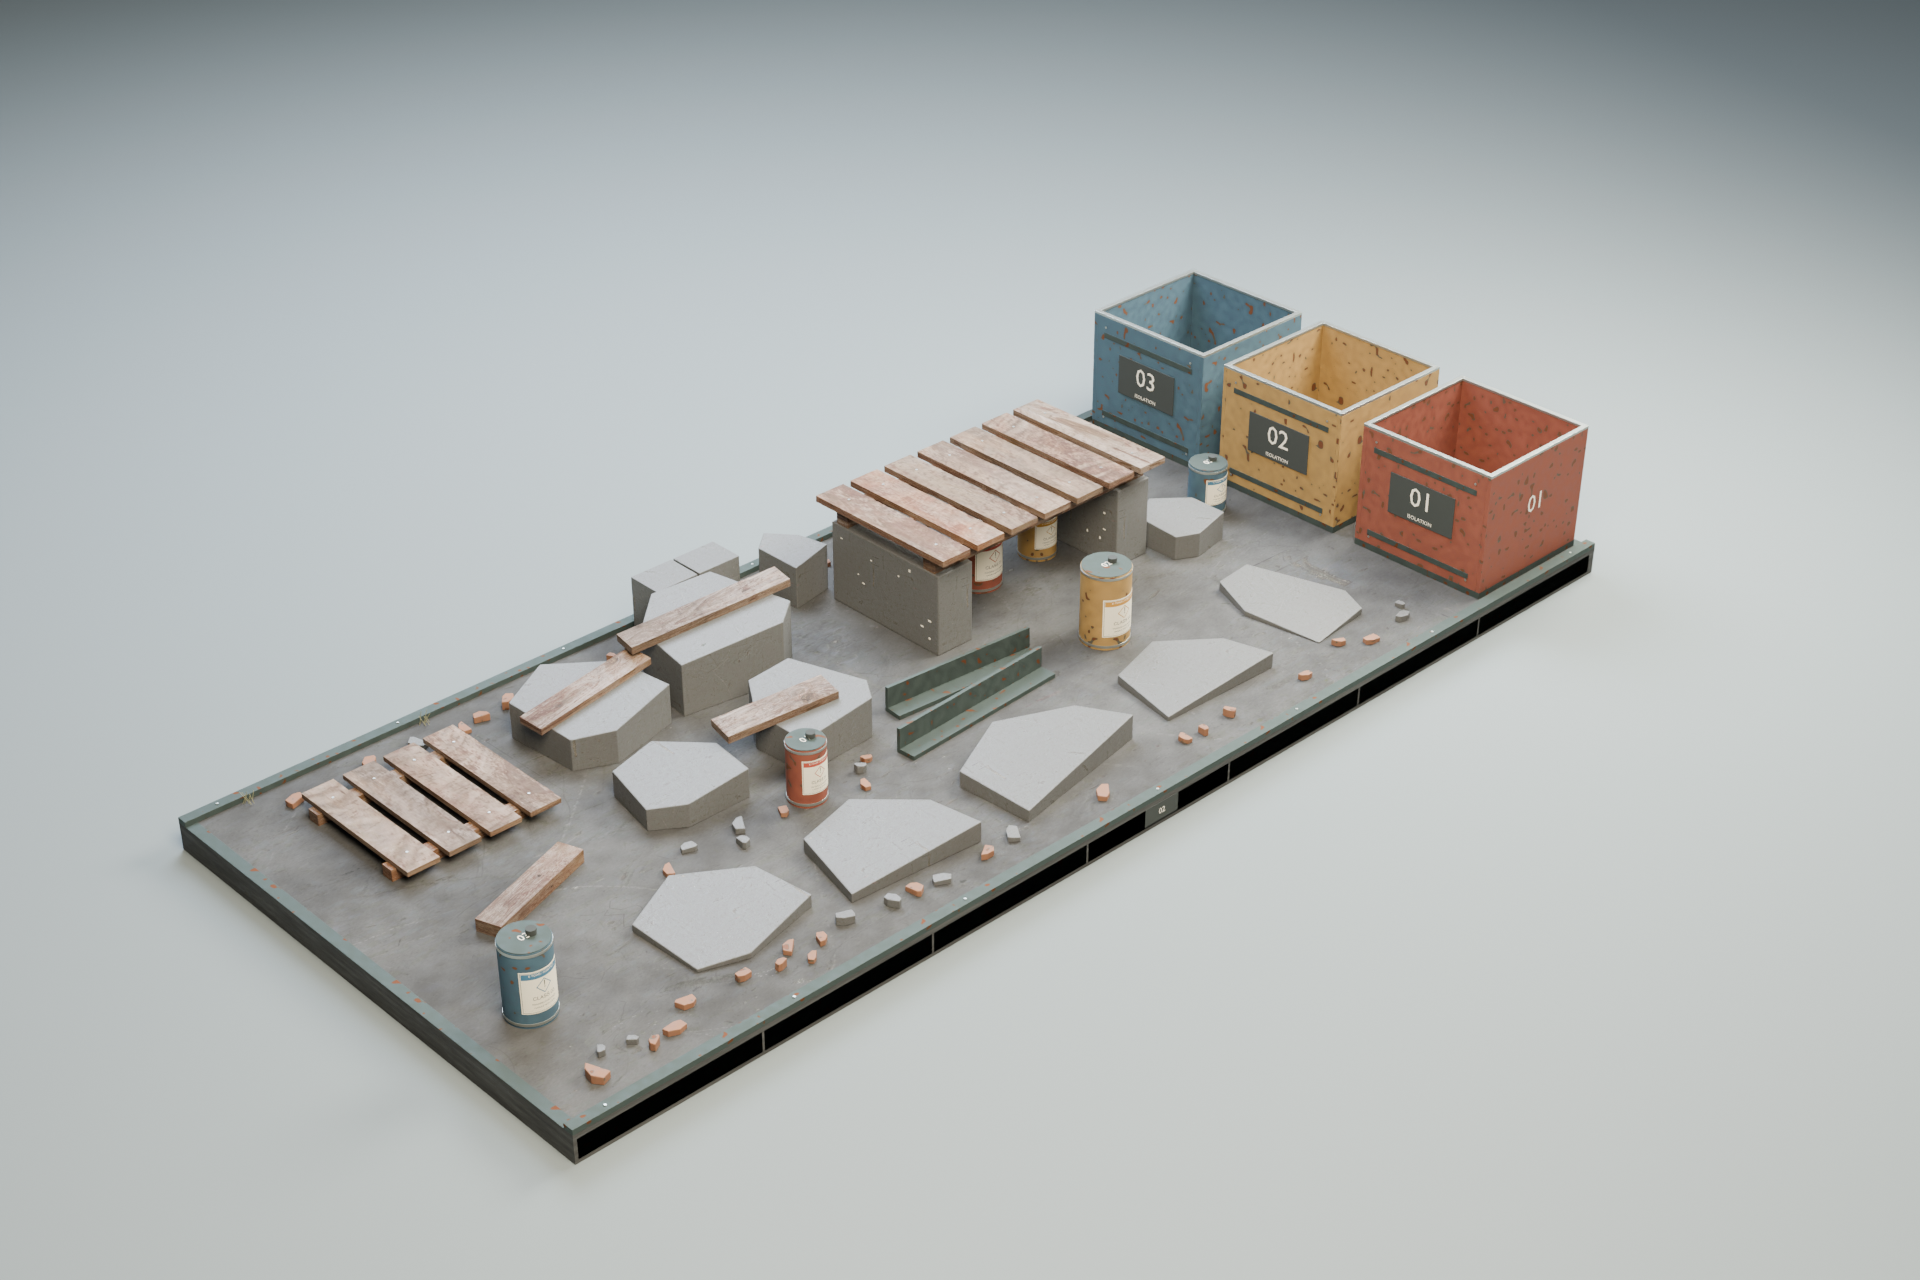
生成需要的 3D 资产,
调整尺寸,加入场景。
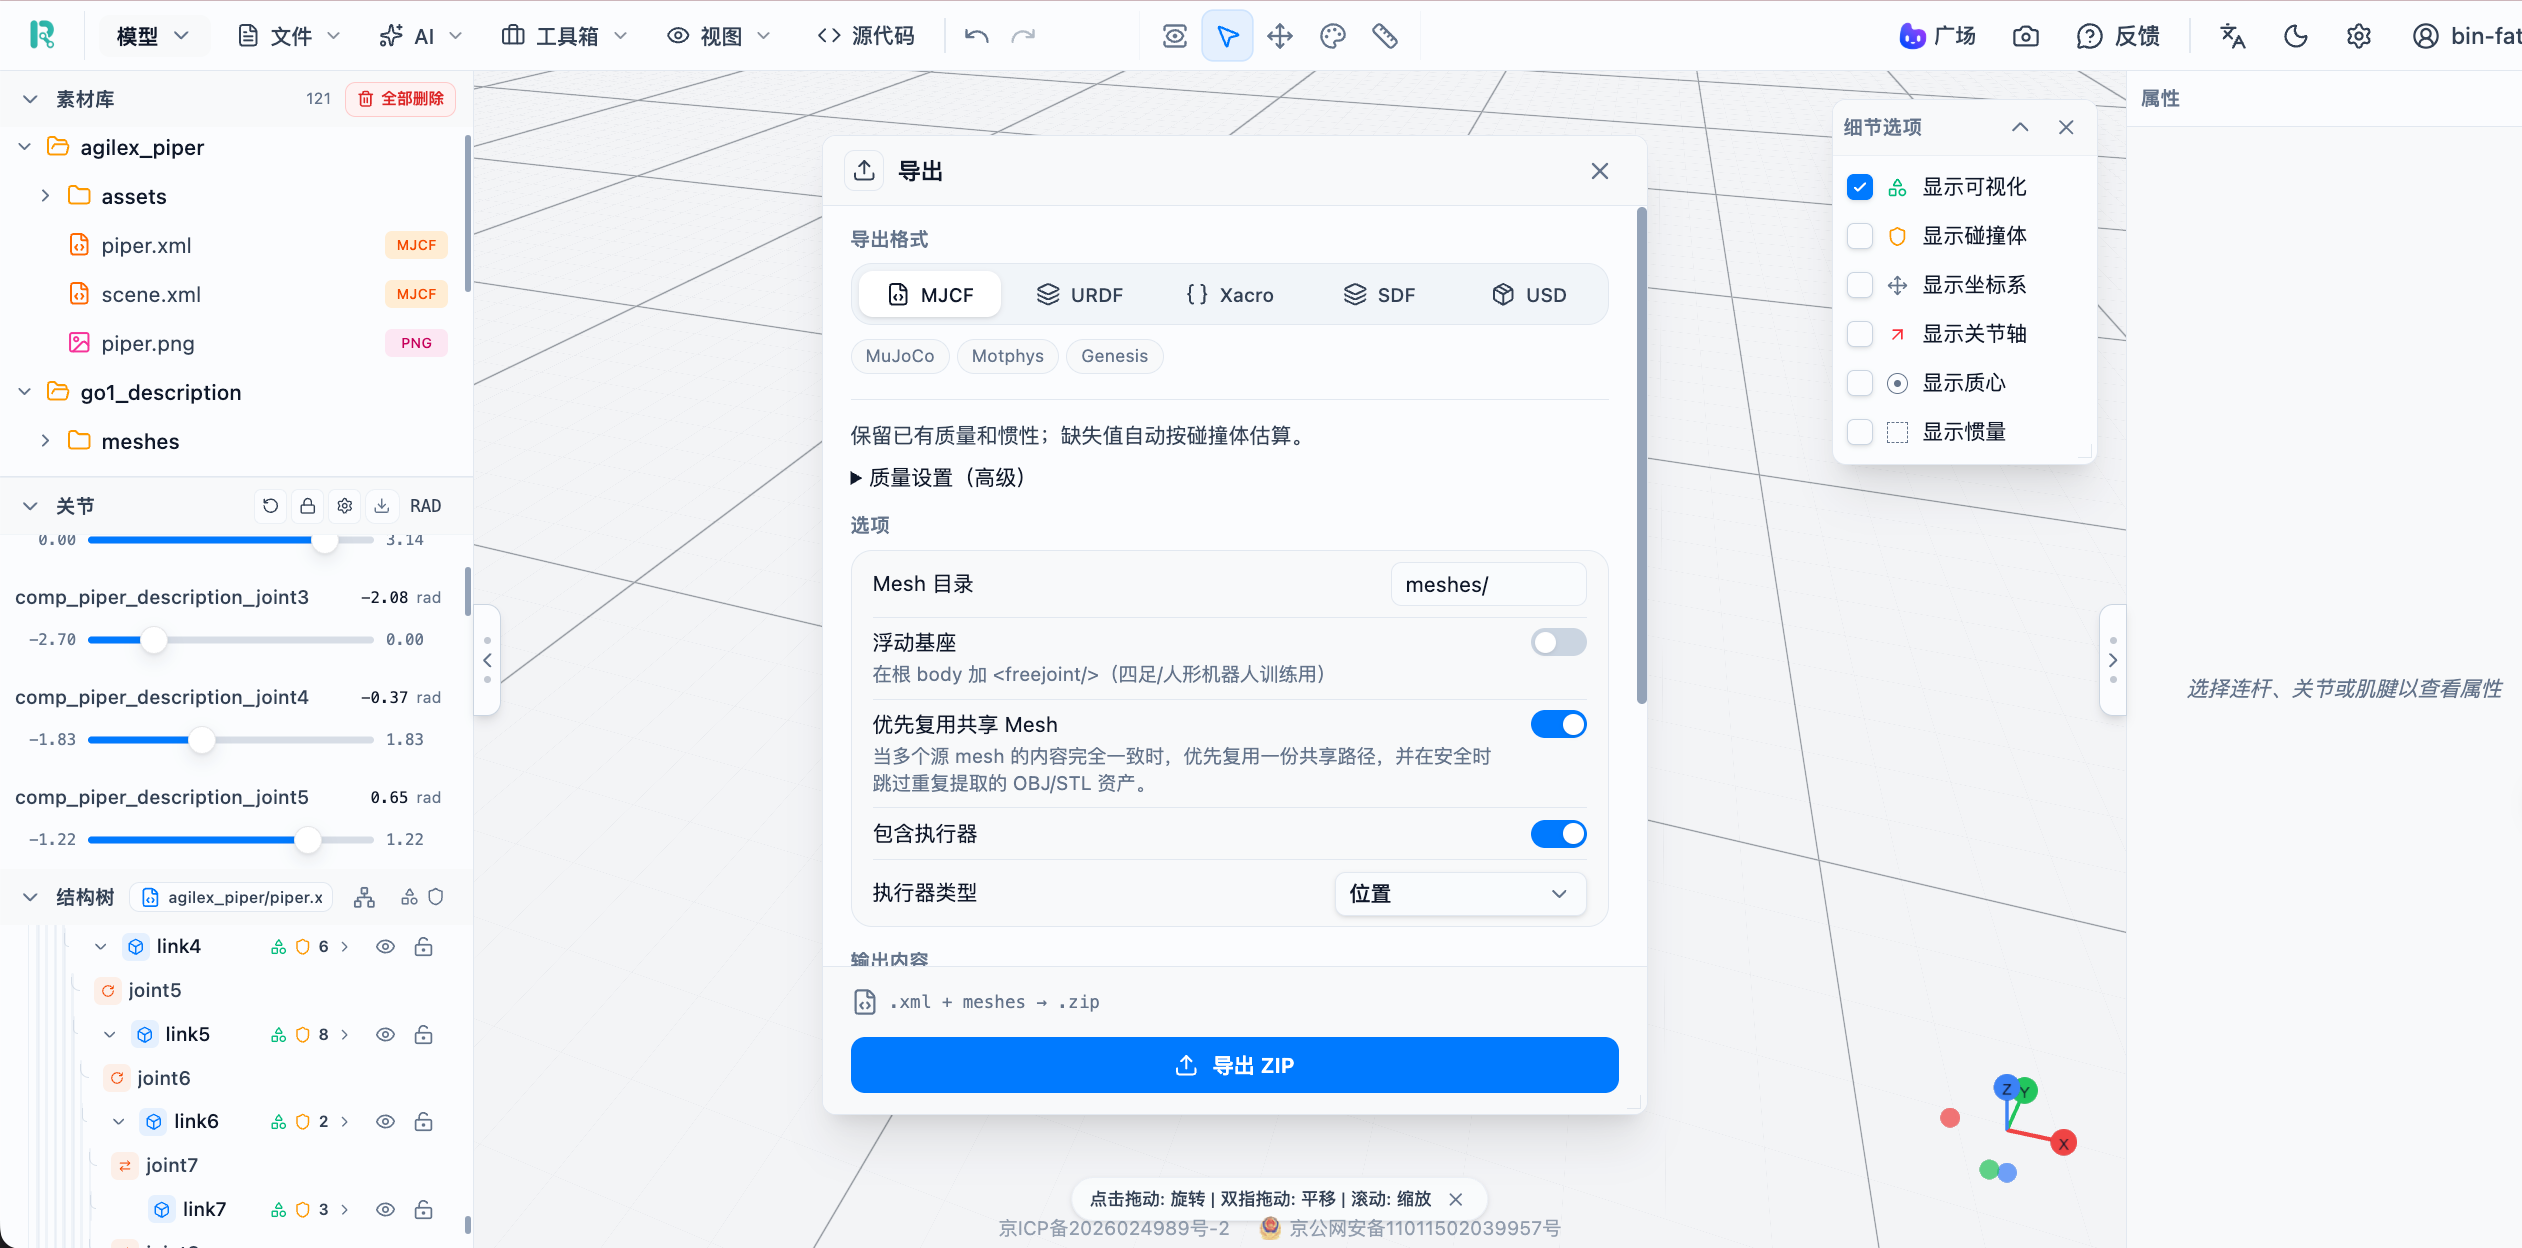
让成果进入下一步开发。
URDF Studio 扩展了哪些能力?
在机器人编辑与装配基础上,扩展场景、地形和 3D 资产生成。
哪些功能属于预览?
场景、地形与 3D 资产生成包含内部预览能力,具体开放情况以对应版本为准。
如何进入后续训练与仿真?
导出模型、场景与资源依赖,再按目标工具要求检查物理属性和工程配置。