
URDF Studio 快速开始
本节继续以 Unitree G1 人形机器人为例,完成“从 BotWorld 导入模型 → 查看模型 → 简单编辑模型 → 导出模型”的最小操作路径。
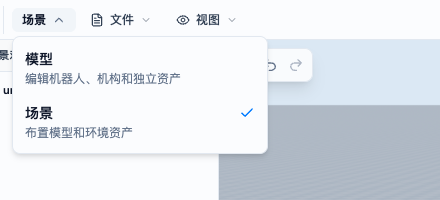
本节使用「模型」工作区,介绍机器人编辑的基础流程。导入后如看到场景对象列表,请通过左上角工作区模式切回「模型」。场景布置、地形和场景助手请阅读 场景工作区。
结构设计、碰撞体调整、物理参数、辅助工具和多组件装配等完整功能,请阅读 模型工作区说明。
将模型导入 URDF Studio
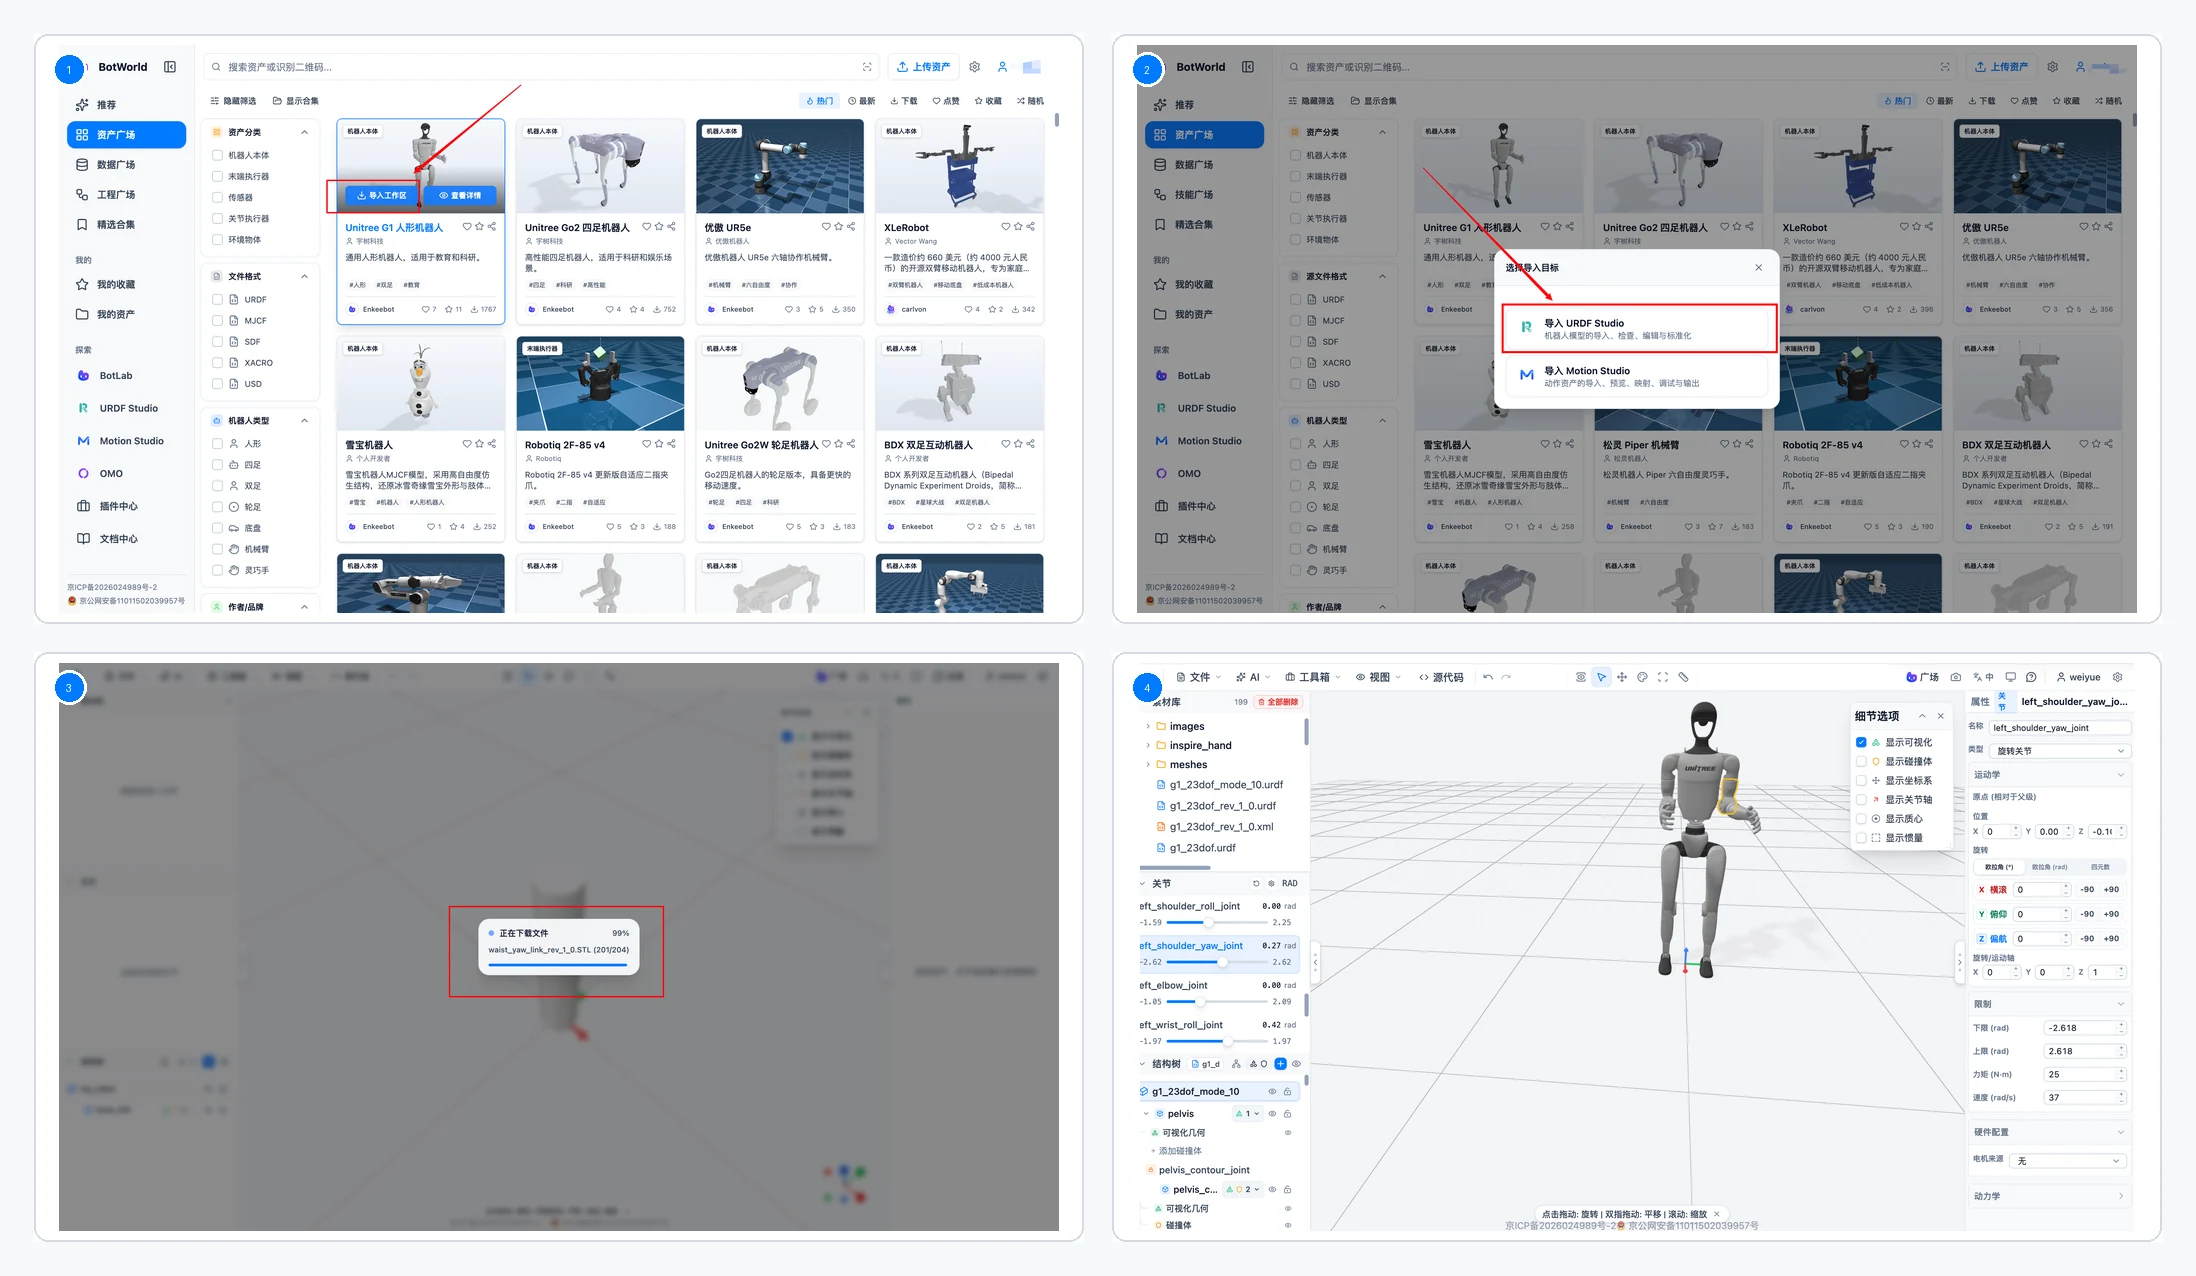
在 BotWorld 的 Unitree G1 资源详情页或资源卡片中,点击「导入工作区」。
在导入弹窗中选择「URDF Studio」。
等待机器人文件和相关资源加载完成。
刷新前先保存已有修改。若导入长时间未完成,先检查网络和资源文件是否完整;备份当前工作后,再尝试刷新并重新从 BotWorld 导入。
查看机器人模型
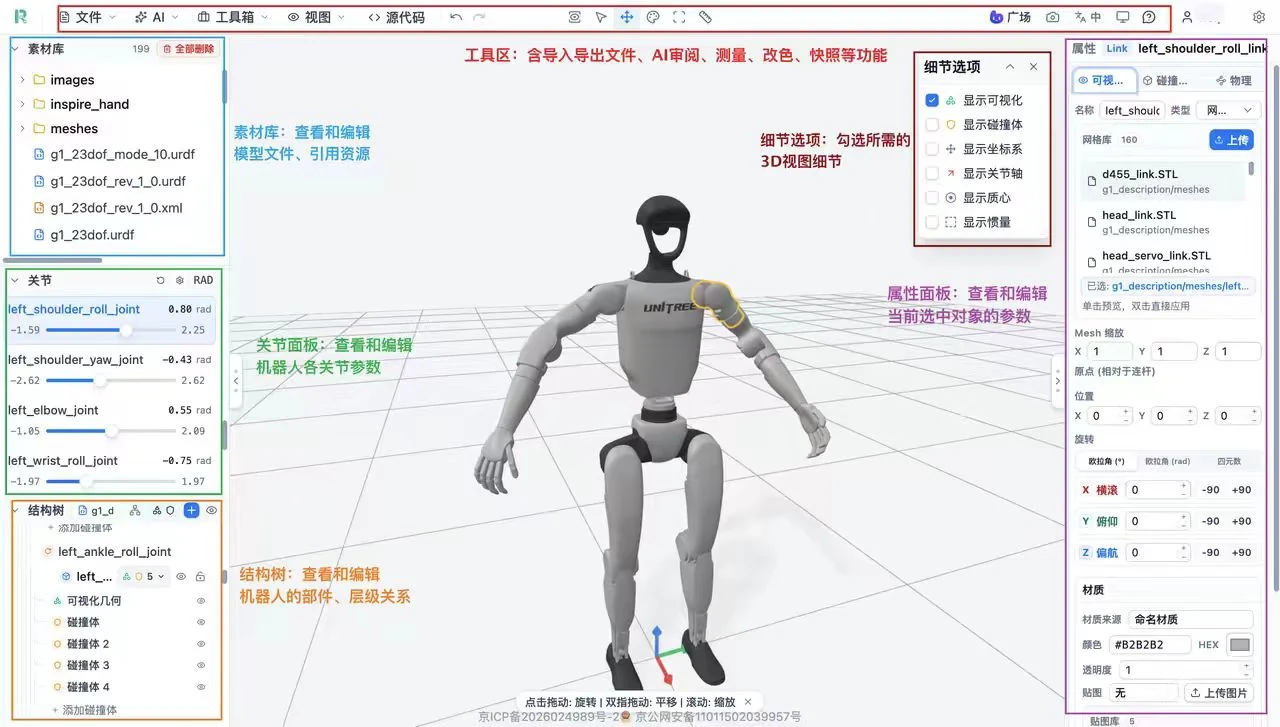
模型加载完成后,URDF Studio 将显示机器人结构和三维模型。
可以先完成这些基础检查:
- 在结构树中查看机器人部件和关节。
- 点击结构树中的部件,在三维视图中定位对应模型。
- 拖动鼠标旋转视角。
- 滚动鼠标滚轮放大或缩小模型。
- 查看机器人整体结构是否完整。
简单编辑机器人模型
在 URDF Studio 中选择需要修改的机器人部件或关节,并在属性区域查看对应参数。
根据实际需求,可以进行以下基础检查或调整:
- 查看或修改部件的位置。
- 查看或修改部件的旋转方向。
- 查看关节的父子连接关系。
- 查看关节类型和运动范围。
- 调整模型的几何或结构参数。
修改过程中,可以在三维视图中实时查看模型变化。
导出机器人模型
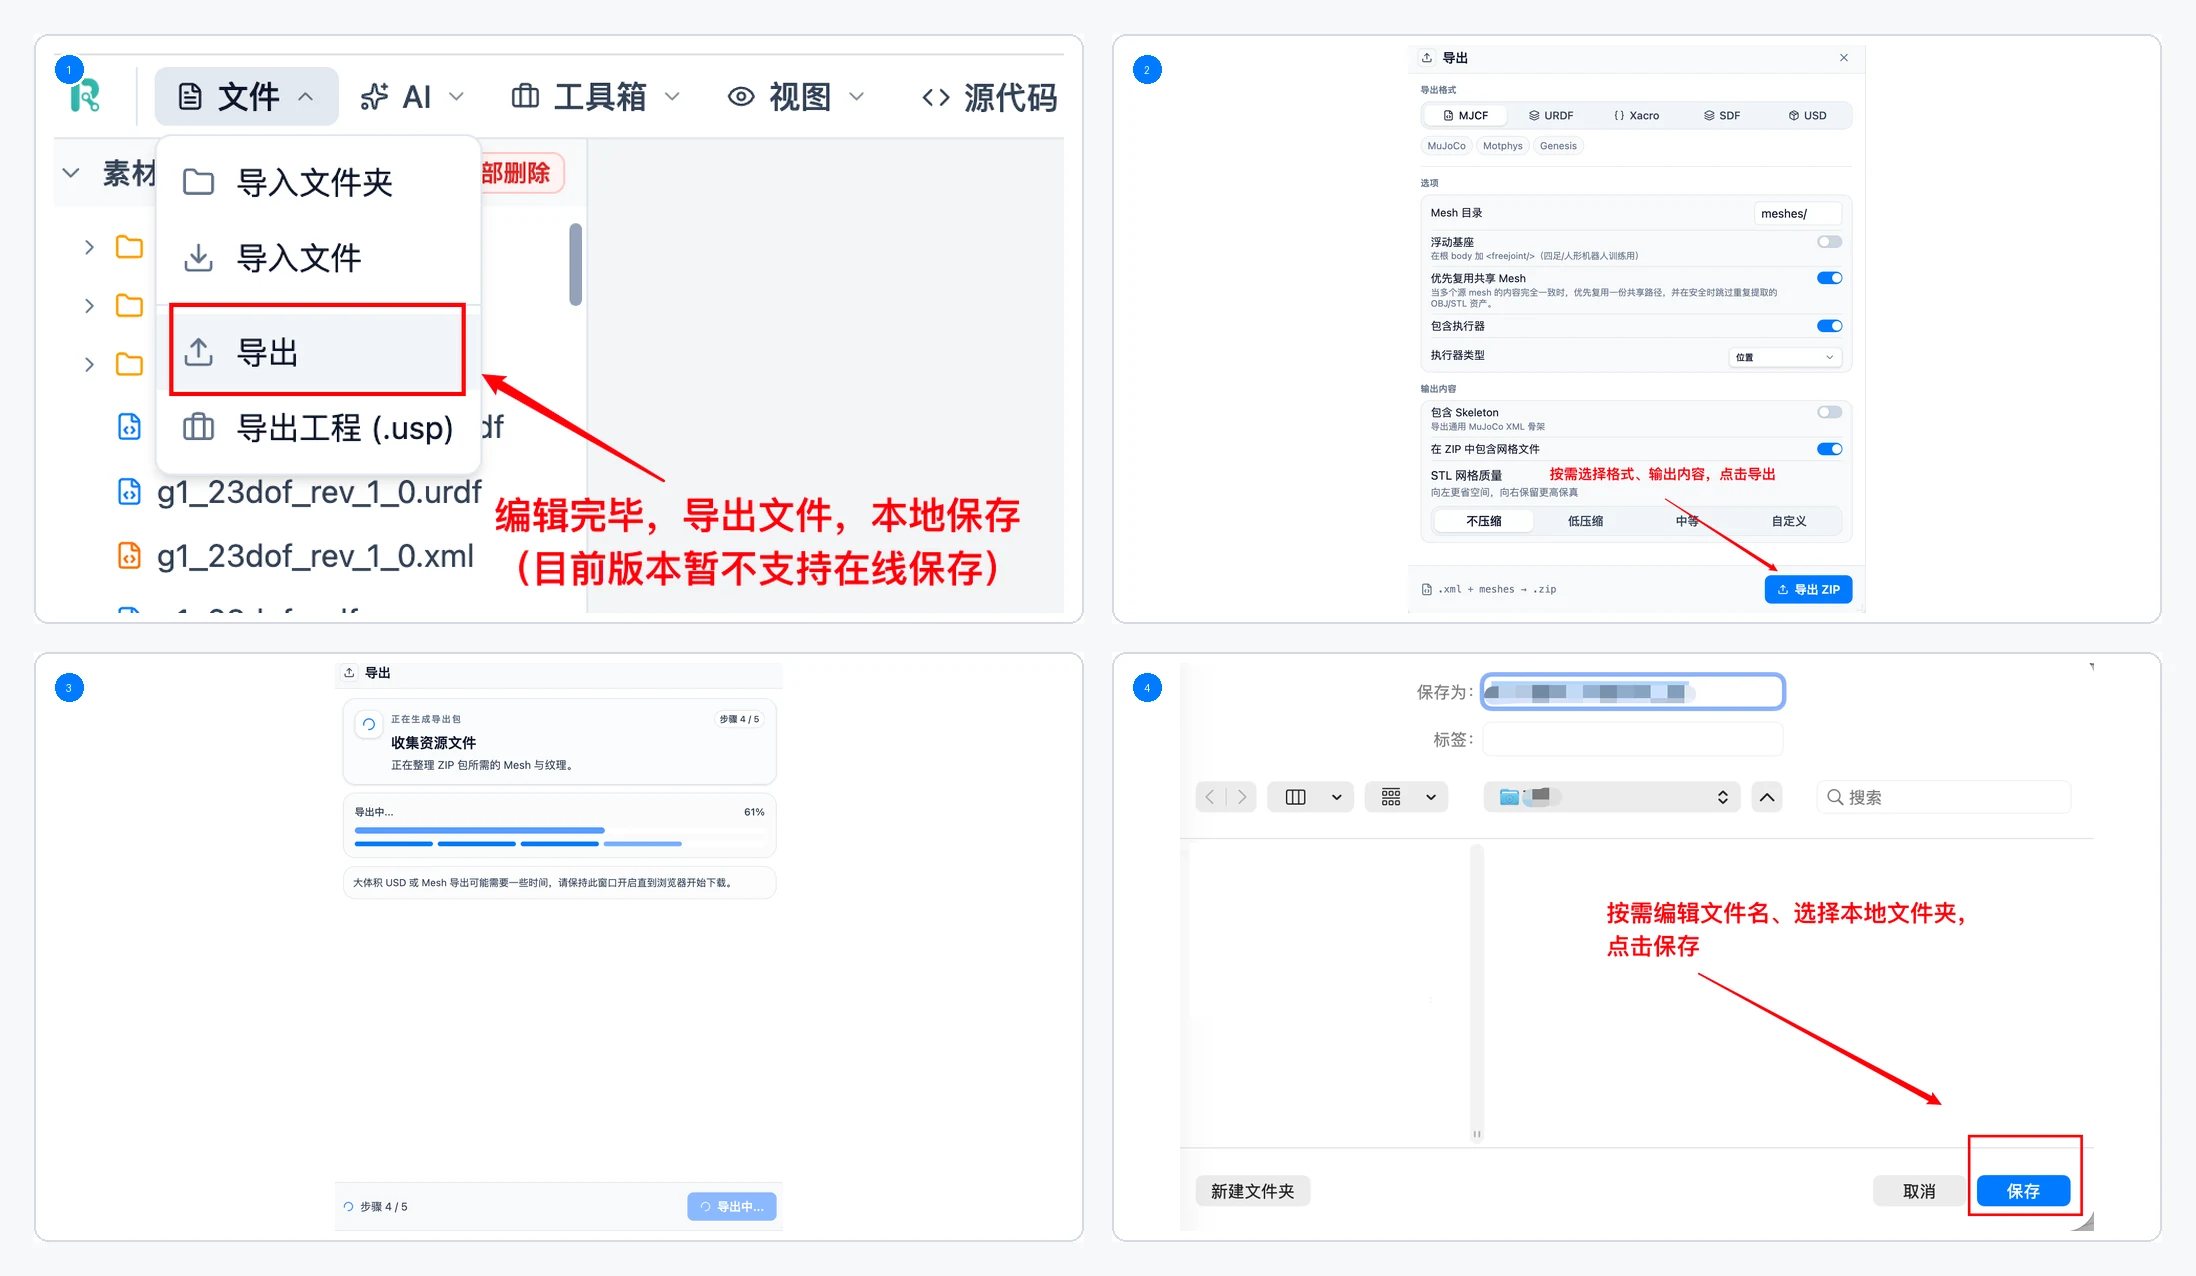
模型编辑完成后,点击页面中的「导出」按钮。
完成重要修改后,请及时将模型或项目文件导出到本地,并确认文件已保存,再刷新或关闭页面。
根据后续使用需求,选择需要导出的文件格式。点击后,等待加载进度条完成。
确认导出内容和文件名称,在系统保存窗口中选择本地文件夹,并点击「保存」。
导出完成后,检查本地文件是否存在。使用完整资源包重新导入,确认结构、网格和纹理正常,再交给后续工具。
完成标志
当您能够完成以下任务,即表示已完成 URDF Studio 入门使用:
- 从 BotWorld 将模型导入 URDF Studio。
- 在 URDF Studio 中查看机器人模型和结构树。
- 查看或修改一个机器人部件或关节。
- 将编辑后的模型导出到本地,并重新导入检查资源完整性。
您也可以将本地机器人模型直接导入 URDF Studio,完成查看、编辑和导出。